


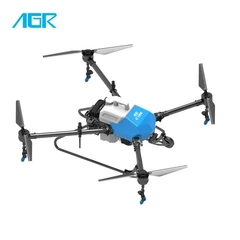






Introdução do produto
* Produto exclusivo AGR P&D Q10 2020 Cobertura vegetal pulverização de drones, Adequado para todos os tipos de cena, escolha muito boa para os agricultores.
* Drone para pulverização agrícola tem tanque de capacidade de 10L, corpo dobrável, Tamanho Compacto e design agradável por equipes da AGR
* Design de modularização, menos acessórios, economizando 15% de custos de manutenção.
* Drone de pulverização de plantas da Agricultura Funcional, que pode ser expandido para pó, pulverização e neblina.


Modelo | 10º trimestre de 2020 |
Tipo de motor | Motor sem escova X 4 |
Área operacional por hora | 2,66-6,66 Hectare |
Área de Operação por Tanque | Design de modularização, menos acessórios |
Tamanho da gotícula | 80-240 μm |
Vazão | 1L/Min - 5L/Min |
Largura de pulverização | 3 - 6m |
Tipo de bateria | Íon-lítio |
Atitude Máxima | 30m |
Finshing de cobertura | Azul Claro /Azul/Vermelho/Cinza/Branco/Personalizado |
Peso de carga total | 25,7kg |
Tamanho do produto | 1140mm×1140mm×480mm |
Tamanho da embalagem | 905mm×775mm×585mm |
Peso da aeronave | 11,3kg |


VIO (odometria visual-inercial) é um odômetro inercial visual, às vezes chamado de sistema inercial visual (VINS, sistema visual-inercial). É um algoritmo que funde dados de câmera e IMU para alcançar o SLAM. De acordo com a diferença da estrutura de fusão, ela é dividida em acoplamento firmemente acoplado e solto, a estimativa de movimento visual e os sistemas de estimativa de movimento de navegação inercial em acoplamento solto são dois módulos independentes que fundem a saída de cada módulo, enquanto o acoplamento apertado usa os dados brutos dos dois sensores para estimar conjuntamente um conjunto de variáveis. O ruído do sensor também afeta uns aos outros, e o algoritmo de acoplamento apertado é mais complicado, mas o uso total de dados de sensores pode alcançar melhores resultados, que é o foco da pesquisa atual. A quantidade estimada de movimento requer uma ferramenta de terceiros para medir a precisão de seu algoritmo.
Como outros sistemas de movimento autônomos, o planejamento de movimento dos drones sempre foi o foco da pesquisa. Veículos aéreos não tripulados podem rastrear trajetórias 3D suaves e não suaves devido às suas capacidades verticais de decolagem e pouso e pairamento. É uma plataforma de verificação de algoritmo de planejamento de movimento 3D ideal. Planeje o movimento da proteção vegetal da Agricultura pulverizando o UAV por meio de varredura horizontal e ao redor para que possa digitalizar completamente todas as superfícies; pesquisa sobre o algoritmo de otimização progressiva do sistema linear com incertezas limitadas; obter o caminho probabilístico viável no sistema não linear que atende à Solução de suposição de distribuição gaussiana, para o estudo de algoritmos com fortes incertezas sem limites. Uma série de pontos de caminho com atraso de tempo são usados para descrever o caminho, a entrada de controle entre cada ponto de trajeto é calculada de acordo com os parâmetros de voo, e a curva coordenada é alcançada pelo planejamento das três ações da sonda de proteção da agricultura pulverizando o UAV para formar uma sequência de ação.


Tag: agricultura de proteção vegetal pulverização drone, China, fabricantes, fornecedores, fábrica, personalizado, atacado


